El par de engranaje es una variación de resistencia en motores sin escobillas. Aparece cuando los imanes permanentes del rotor interactúan con los dientes del estator. Esa interacción ocurre incluso sin corriente en las bobinas. Por eso, el eje puede avanzar con pequeños tirones durante una rotación lenta.
La consulta “qué es el par de engranaje en motores sin escobillas” suele surgir al analizar vibraciones, ruido o dificultades de arranque. En un motor bien diseñado, este fenómeno puede reducirse mediante una distribución adecuada de imanes, ranuras y bobinados. También influyen el ángulo de los dientes, el entrehierro y la precisión de fabricación. Cada detalle cuenta.
En aplicaciones reales, el efecto se nota al mover el eje manualmente. Puede sentirse como una sucesión de posiciones ligeramente preferidas. En robots, cámaras estabilizadas y bicicletas eléctricas, esa irregularidad afecta la suavidad del movimiento. Sin embargo, no siempre representa una avería. A veces, se confunde con ondulación de par, desalineación o control electrónico deficiente.
La medición requiere condiciones repetibles. Conviene registrar el par a velocidad muy baja, con el motor desconectado y usando un sensor calibrado. Los resultados deben compararse con la ficha técnica y con pruebas bajo carga. Las estimaciones caseras se orientan, pero no sustituyen un ensayo profesional. También es necesario reconocer una limitación: no existe un valor universalmente aceptable. Depende del tamaño, la aplicación y las exigencias mecánicas. Una revisión crítica evita atribuir todo ruido al torque de cogging.
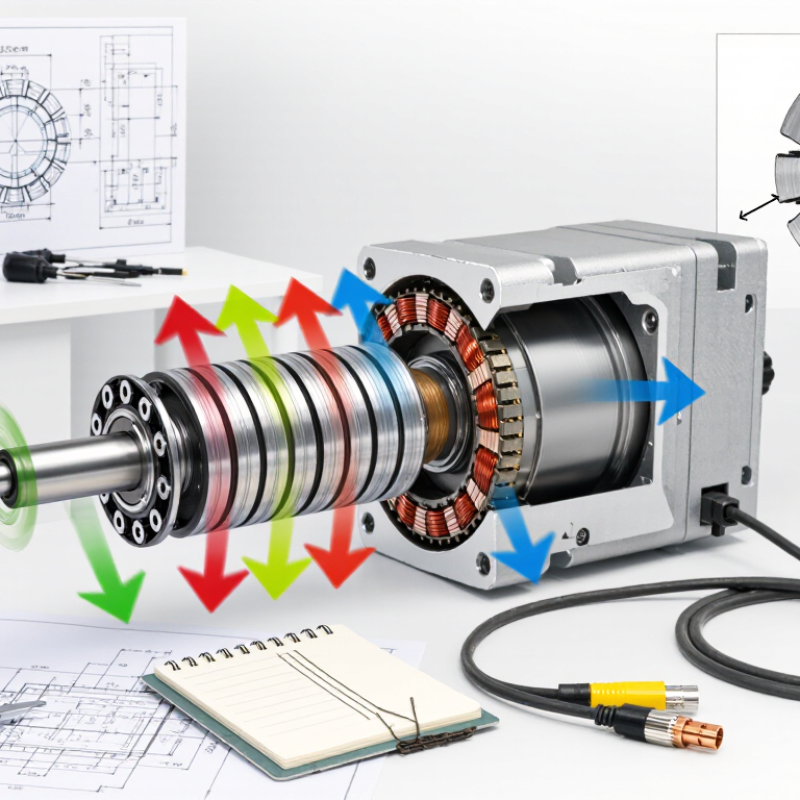
El torque de cogging es el par periódico que aparece en un motor sin escobillas, incluso cuando no recibe corriente. Se produce por la interacción entre los imanes permanentes del rotor y los dientes ferromagnéticos del estator. Al girar, el rotor busca posiciones de menor energía magnética. Por eso, el movimiento puede sentirse dentado, especialmente durante el arranque oa muy baja velocidad. Es pequeño, pero importante.
La Agencia Internacional de la Energía estima que los sistemas accionados por motores consumen cerca del 50% de la electricidad mundial . Reducir irregularidades mejora su eficiencia práctica. La norma IEC 60034-1:2022 establece condiciones para evaluar características nominales, aunque no fija un límite universal para el cogging. Su magnitud suele expresarse como porcentaje del par nominal. En diseños compactos, los ensayos técnicos publicados por IEEE suelen reportar valores inferiores al 1 %, aunque dependen de ranuras, imanes y tolerancias. No conviene tomar esa cifra como regla. Una variación de fabricación puede cambiarla notablemente. Los fabricantes reducen este efecto inclinando imanes, ajustando el paso de ranuras o modificando la geometría magnética. Estas soluciones pueden aumentar los costos y pérdidas. La medición también exige cuidado: una bancada rígida, un sensor mal calibrado o una velocidad inestable alteran el resultado. Ahí está la parte incómoda. El número medido no siempre explica la sensación real de vibración.
El torque de cogging nace de la interacción entre imanes permanentes y ranuras del estator. Aunque no circula corriente, el rotor busca posiciones de menor reluctancia magnética. Por eso aparece una resistencia pulsante, especialmente durante el arranque oa muy baja velocidad. Se percibe como pequeños tirones al girar el eje manualmente.
El campo magnético no es perfectamente uniforme. Cada diente del estator modifica su trayectoria y atrae ligeramente al imán más cercano. La geometría de ranuras, el número de polos y el ancho de los imanes cambian este efecto. Estudios publicados en IEEE Transactions on Industry Applications sitúan frecuentemente el cogging entre 1% y 5% del torque nominal en diseños industriales optimizados. La cifra depende del método de medición.
Según la Agencia Internacional de Energía, los motores eléctricos representan cerca del 45% del consumo mundial de electricidad . Por ello, pequeñas pérdidas dinámicas importantes en aplicaciones continuas. En pruebas de banco, el cierre del estator, la distribución irregular de ranuras y los ajustes del arco magnético pueden reducir notablemente la pulsación. Sin embargo, cada solución presenta compromisos: menos cogging puede significar menor torque útil o mayor complejidad de fabricación. A veces, un diseño aparentemente perfecto falla bajo carga real. La medición debe realizarse con el motor completo, no solo mediante simulación magnética.
El torque de cogging es una resistencia magnética irregular en motores sin escobillas. Aparece cuando los imanes del rotor atraen de forma desigual los dientes del estator. En la práctica, se perciben como pequeños tirones, especialmente durante el arranque oa muy baja velocidad. También puede dificultar un movimiento suave en mecanismos de precisión.
Sus efectos aumentan cuando la carga es ligera y el control electrónico funciona lentamente. El rotor puede detenerse en ciertas posiciones, producir vibraciones o emitir un zumbido intermitente. En una cámara, una articulación robótica o una bomba pequeña, esos cambios reducen la estabilidad. Observó que el problema parece menor al acelerar, pero reaparece durante las correcciones lentas. Esa impresión puede engañar.
Una medición útil compara la velocidad real con la corriente y la posición del rotor. Un osciloscopio y un sensor de giro ayudan a separar el engranaje de una mala sintonización. El diseño del estator, la distribución de los imanes y el número de ranuras influyen notablemente. También existen controles de compensación, aunque no corrigen un diseño magnético deficiente. A veces, agregue más control solo disimula el defecto. Conviene revisar el conjunto.
El par de cogging aparece cuando los imanes del rotor interactúan con las ranuras del estator, incluso sin corriente eléctrica. Para medirlo, el motor debe permanecer desconectado y girar a velocidad muy baja. Un transductor de torque registra las variaciones mientras el rotor avanza por posiciones angulares definidas.
La prueba requiere una etapa de giro precisa, un sensor calibrado y suficiente resolución angular. Conviene registrar varios ciclos completos, no solo una vuelta. Después, se calcula el valor pico a pico, el promedio y, si resulta útil, el valor RMS. El pico a pico muestra la oscilación máxima; el RMS facilita comparar motores bajo el mismo procedimiento. También deben controlarse la temperatura, la alineación y la fricción de los rodamientos. Una pequeña desalineación puede parecer cogging. La medición puede engañar.
Para evaluar los resultados, hay que separar el torque de cogging del rozamiento mecánico y de la resistencia del cableado. Una prueba en ambos sentidos ayuda a detectar errores del montaje. Si las curvas cambian demasiado, conviene revisar el sensor, la rigidez de la estructura y la velocidad de giro. No existe una cifra universalmente aceptable: depende del tamaño, la aplicación y la precisión requerida.
Consejos: Mantenga constantes la temperatura y la posición inicial. Utilice una resolución angular suficiente. Repite la prueba al menos tres veces. Anota el método completo; Sin ese detalle, comparar datos resulta poco confiable.
| Categoría | Método o métrica | Definición y principio de medición | Condiciones de prueba recomendadas | Salida primaria | Ventajas | Limitaciones importantes y fuentes de error |
|---|---|---|---|---|---|---|
| Concepto fundamental | par de torsión de engranaje | Par periódico producido por la interacción entre el campo magnético permanente del rotor y las ranuras del estator cuando no se aplica corriente de fase. | Fases del motor en circuito abierto o aisladas eléctricamente; rotor girado al menos una revolución mecánica completa. | Variación del par en función de la posición del rotor, generalmente expresada en N·m o mN·m. | Describe directamente la ondulación del par que existe sin par de carga electromagnética. | Se ve afectado por la forma del imán, la variación del entrehierro, la geometría de la ranura, las tolerancias de montaje, la temperatura y la fricción de los cojinetes. |
| Medición estática | Transductor de par con posicionamiento angular controlado | Un sensor de par calibrado mide el par resistente mientras un sistema de posicionamiento hace girar lentamente el motor sin alimentación en pequeños incrementos angulares. | Utilice una velocidad angular baja o un movimiento de paso a paso y estabilización; mantenga la corriente del bobinado en cero y registre el ángulo del rotor junto con el par. | Forma de onda de par en función del ángulo, par de retención pico a pico, par promedio y contenido armónico. | Proporciona un mapa detallado del perfil de torsión y permite identificar defectos que dependen de la posición. | La resolución del sensor, el cumplimiento de la fijación, el juego de la transmisión, la alineación y la fricción de los cojinetes pueden distorsionar los resultados de bajo par. |
| Medición estática | Prueba incremental de peso muerto o de brazo de palanca | Se aplica una fuerza conocida a un radio conocido hasta que el rotor comienza a moverse. El par se calcula utilizando T = F × r . | Utilice un soporte rígido de baja fricción y repita la prueba en ambos sentidos de rotación en múltiples posiciones del rotor. | Par de arranque en posiciones angulares seleccionadas. | Equipo sencillo y cálculos transparentes; útil para comprobaciones preliminares. | Mide el par de arranque en lugar de la forma de onda completa; la fricción estática y los errores de brazo de palanca pueden dominar el resultado. |
| Medición dinámica a baja velocidad | Prueba de marcha atrás con medición de par | Un accionamiento externo hace girar el motor sin alimentación a una velocidad baja constante, mientras que un transductor de par mide el par necesario para mantener el movimiento. | Utilice una velocidad constante lo suficientemente baja como para minimizar la inercia y la resistencia del aire; realice pruebas en ambas direcciones y reste el par de apriete sin motor siempre que sea posible. | Par resistente promedio y fluctuación periódica del par durante la rotación continua. | Captura el ciclo completo de manera eficiente y reduce la influencia de la adherencia estática en comparación con una prueba de desprendimiento. | El par medido incluye la fricción de los cojinetes, el arrastre de los sellos, la resistencia del aire, las pérdidas de acoplamiento y los efectos de la aceleración. |
| Método de fuerza contraelectromotriz eléctrica | Análisis de la fuerza contraelectromotriz en circuito abierto | La fuerza contraelectromotriz se registra mientras el motor es accionado externamente. El contenido armónico puede revelar asimetría electromagnética y ranuras relacionadas con el par de retención. | Mantenga una velocidad constante y registre la tensión de fase con una frecuencia de muestreo adecuada; compare los armónicos eléctricos con la posición del rotor. | Forma de onda de la fuerza contraelectromotriz, amplitudes armónicas y periodicidad del ángulo eléctrico. | Medición eléctrica sin contacto; útil para diagnosticar asimetrías en bobinados, imanes y entrehierros. | La fuerza contraelectromotriz no es una medida directa del par de torsión. No puede separar de forma inequívoca el par de torsión de otras fuentes de ondulación de par. |
| Medición dinámica del par | Medición del par motor en funcionamiento energizado | Un transductor de par mide el par total del eje mientras el motor funciona con corriente de fase controlada. El componente de reluctancia sin corriente se evalúa por separado o se elimina del resultado total. | Controla la velocidad, la corriente, el ángulo de conmutación, la carga y la temperatura. Registra el par y la posición del rotor de forma síncrona. | Ondulación total del par, par de carga y cambio en la ondulación causado por la excitación de corriente. | Muestra cómo el par de retención interactúa con las condiciones de funcionamiento reales y los algoritmos de control. | Los resultados también incluyen la ondulación del par debida a la regulación de la corriente, la conmutación, el tiempo muerto del inversor, la saturación y la variación de la carga mecánica. |
| Proceso de datos | Par de retención pico a pico | La diferencia entre el par máximo y mínimo medido en el rango de ángulo mecánico seleccionado: T pp = T max − T min . | Utilice una revolución mecánica completa o un número entero de ciclos de engranaje después de eliminar el desfase del sistema de medición. | Valor pico a pico en N·m, mN·m u otra unidad de par especificada. | Fácil de entender y útil para comparar motores probados con procedimientos idénticos. | Es muy sensible a picos aislados y al ruido de medición; no debe informarse sin especificar el ancho de banda de la prueba y el método de filtrado. |
| Proceso de datos | par máximo de retención | La mayor desviación absoluta del par medio durante el intervalo de evaluación: T pico = max(|T − T media |) . | Especifique si el valor se mide a partir de la media, desde un par cero o después de eliminar la fricción y el desplazamiento. | Desviación máxima de par positiva o negativa. | Útil para evaluar el comportamiento inicial, la suavidad a baja velocidad y las perturbaciones en el control de posición. | Las distintas definiciones pueden producir valores distintos; el nivel de referencia debe indicarse claramente. |
| Proceso de datos | par de retención RMS | El valor cuadrático medio del componente de par periódico en el rango angular seleccionado: T RMS = √(ΣT i 2 /N) . | Elimine el desplazamiento de CC y documente cualquier componente de filtrado o armónico excluido del cálculo. | Ondulación de par RMS en N·m o mN·m. | Menos sensible que el par pico a pico a un solo valor atípico y útil para comparar la energía de ondulación general. | Los valores RMS pueden ocultar picos de par estrechos y de gran amplitud, y dependen del ancho de banda elegido. |
| Proceso de datos | Orden y periodicidad del par de torsión de engranaje | La forma de onda se analiza en función del ángulo del rotor para determinar el número de ciclos de par por revolución mecánica y los armónicos espaciales dominantes. | Utilice el muestreo síncrono angular en lugar del muestreo solo temporal, especialmente cuando la velocidad no sea perfectamente constante. | Orden armónico dominante, amplitud, fase y repetibilidad de revolución en revolución. | Ayuda a distinguir los componentes relacionados con el ranurado del ruido mecánico aleatorio y facilita la optimización del diseño. | Una calibración angular incorrecta o una resolución angular insuficiente pueden desplazar o generar aliasing en los armónicos medidos. |
| Calidad de la medición | Repetibilidad | La concordancia entre mediciones repetidas realizadas con el mismo motor, configuración, procedimiento y condiciones ambientales. | Repita varios barridos hacia adelante y hacia atrás después de la estabilización térmica; informe la media, la desviación estándar y las condiciones de la prueba. | Desviación estándar, variación porcentual o intervalo de confianza de la métrica de torque seleccionada. | Indica si las diferencias observadas son mayores que la variación normal del sistema de prueba. | La repetibilidad no demuestra la exactitud; un sistema mal calibrado puede ofrecer resultados muy repetibles pero sesgados. |
| Calidad de la medición | Dependencia de la temperatura | El par de torsión de reluctancia se evalúa a temperaturas controladas porque la fuerza del imán, la fricción de los cojinetes, las propiedades del material y las holguras mecánicas pueden cambiar con la temperatura. | Registre la temperatura del bobinado, la carcasa y la temperatura ambiente; permita que el motor y el dispositivo alcancen el equilibrio térmico antes de realizar las pruebas comparativas. | Variación del par motor en función de la temperatura, expresada en N·m/°C o en porcentaje de cambio por °C. | Mejora la relevancia del resultado para el entorno operativo previsto. | Los gradientes de temperatura y la estabilización térmica desigual pueden hacer que las comparaciones no sean fiables. |
| Requisito de presentación de informes | Información mínima de la prueba | Un resultado válido debe identificar la configuración del motor, el estado de conexión de fase, el rango angular, la velocidad, el método de muestreo, el rango del sensor, el estado de calibración, el filtrado, la temperatura y el método de cálculo. | Mantenga todos los parámetros constantes al comparar diferentes unidades o revisiones de diseño. | Registro de mediciones trazable y reproducible. | Permite la repetición independiente y evita comparaciones engañosas entre diferentes procedimientos de prueba. | Un valor de par sin condiciones de prueba no es suficiente para una comparación técnica significativa. |
El torque de cogging aparece cuando los imanes permanentes buscan alinearse con los dientes del estator. El rotor avanza con pequeños tirones, incluso sin corriente. En aplicaciones de precisión, esa pulsación puede generar ruido, vibración y errores de posicionamiento.
El cierre del estator o de los imanes suele ser una medida eficaz. Las revisiones técnicas publicadas en IEEE Xplore registran reducciones aproximadas del 40% al 80%, según la geometría evaluada. Sin embargo, también puede disminuir el par máximo. Conviene validar cada cambio mediante simulación y ensayos físicos.
Otra técnica consiste en usar combinaciones fraccionarias de ranuras y polos. Estas distribuyen mejor la interacción magnética. Algunos estudios de diseño publicados en IEEE Transactions on Industry Applications informan reducciones superiores al 50% frente a configuraciones convencionales. El resultado depende del entrehierro, la tolerancia mecánica y la forma de los imanes.
El control electrónico ayuda, pero no corrige completamente un diseño magnético deficiente. Medir el par sin carga con un dinamómetro revela irregularidades que una prueba manual oculta. También conviene registrar vibración entre 10 y 500 Hz, rango habitual en verificaciones industriales de motores pequeños. Es un detalle fácil de pasar por alto.
En prototipos, vio que aumentar demasiado el entrehierro reduce el cogging, pero empeora la eficiencia. Por eso, no existe una solución universal. La norma IEC 60034-2-1 orienta la medición del rendimiento, aunque no sustituye una caracterización específica del par de cogging.
Par de retención pico a pico normalizado bajo las mismas condiciones de funcionamiento. El motor sin modificar se utiliza como referencia del 100 %; valores más bajos indican una mejor reducción.
La inclinación de los imanes, el diseño optimizado del arco polar magnético, los devanados de ranura fraccionaria y las técnicas de ranura ficticia reducen la variación de la reluctancia magnética durante el movimiento del rotor. La combinación de varias técnicas puede proporcionar la mayor reducción, aunque también deben considerarse la ondulación del par, el coste, la facilidad de fabricación y la eficiencia.
Es un par periódico causado por los imanes del rotor y los dientes del estator. Aparece sin corriente eléctrica. Puede sentirse como pequeños tirones.
Se percibe principalmente durante el arranque y a velocidades muy bajas. Al girar el eje manualmente, aparecen posiciones de mayor resistencia. No siempre resulta evidente.
Influyen las ranuras, el número de polos y el ancho de los imanes. También afectan las tolerancias de fabricación y la geometría magnética. Una pequeña variación puede cambiar bastante el resultado.
El motor debe estar desconectado y girar lentamente mediante una etapa precisa. Un sensor calibrado registra el par en distintas posiciones angulares. Conviene medir varios ciclos completos.
El valor pico a pico muestra la oscilación máxima. El valor RMS ayuda a comparar motores bajo condiciones iguales. También puede calcularse el promedio. Depende del objetivo.
La desalineación, la fricción de los rodamientos y un sensor incorrectamente calibrado distorsionan los datos. Una velocidad inestable también perjudica la medición. La bancada debe ser rígida.
Puede repetirse la prueba en ambos sentidos de giro. Si las curvas cambian demasiado, conviene revisar el montaje y el sensor. El resultado puede engañar.
Pueden inclinarse los imanes, ajustar el paso de las ranuras o cambiar la geometría magnética. Estas medidas suelen aumentar la complejidad, el costo o las pérdidas. Reducirlo no siempre mejora todo.
No existe una cifra válida para todos los motores y aplicaciones. El valor adecuado depende del tamaño, la carga y la precisión requerida. Un porcentaje bajo no garantiza menos vibración real.
El torque de cogging, o “what is cogging torque in brushless motors”, es la resistencia irregular que aparece en un motor sin escobillas incluso cuando no circula corriente. Se origina por la interacción entre el campo magnético de los imanes del rotor y los dientes o ranuras del estator, generando pequeñas posiciones de preferencia. Este fenómeno puede provocar vibraciones, ruido, dificultad para iniciar el movimiento y variaciones de velocidad, especialmente en aplicaciones que requieren gran precisión y funcionamiento uniforme.
Para medirlo, normalmente se observa el par necesario para mover lentamente el rotor sin alimentar el motor, registrando sus cambios durante una vuelta completa. También pueden evaluarse la amplitud, el valor máximo y la periodicidad de las oscilaciones. Para reducirlo se emplean diseños optimizados de ranuras e imanes, desplazamiento angular entre elementos, formas magnéticas adecuadas, inclinación del estator o del rotor y sistemas de control que compensan sus variaciones. Estas soluciones deben equilibrarse con la eficiencia, el costo, el tamaño y el par útil del motor.
Bessey Motors