Mejorar la respuesta dinámica de un servomotor chino exige medir antes de ajustar. No basta con aumentar la ganancia. Como señala Gene F. Franklin, autoridad en control automático: “La realimentación puede mejorar el rendimiento, pero también provocar inestabilidad”. Esa advertencia resume el riesgo de buscar velocidad sin revisar el sistema completo.
Este artículo explica cómo mejorar la respuesta dinámica del servomotor mediante un diagnóstico ordenado y verificable. El análisis comienza con la inercia de la carga, la rigidez del acoplamiento y el posible juego mecánico. Después, conviene revisar el codificador, la frecuencia de muestreo y los parámetros de los lazos de corriente, velocidad y posición. Una prueba sencilla puede revelar mucho: aplique un movimiento escalonado y observe el sobreimpulso, el tiempo de establecimiento y la vibración. El osciloscopio importa.
También se estudiarán el ajuste proporcional-integral, los filtros de resonancia y la compensación de fricción. En servomotores fabricados en China, las funciones disponibles cambian según el fabricante y el firmware. Por eso, copiar una tabla de parámetros rara vez funciona igual. Es una limitación frecuente.
La experiencia práctica obliga a ser prudente. Una respuesta más rápida no siempre representa mayor precisión. A veces, el motor parece lento porque la carga está mal equilibrada o porque el cable del codificador recibe interferencias. Incluso un ajuste técnicamente correcto puede fallar durante el calentamiento. El objetivo será encontrar un equilibrio medible entre rapidez, estabilidad, ruido y vida útil, sin prometer resultados universales.
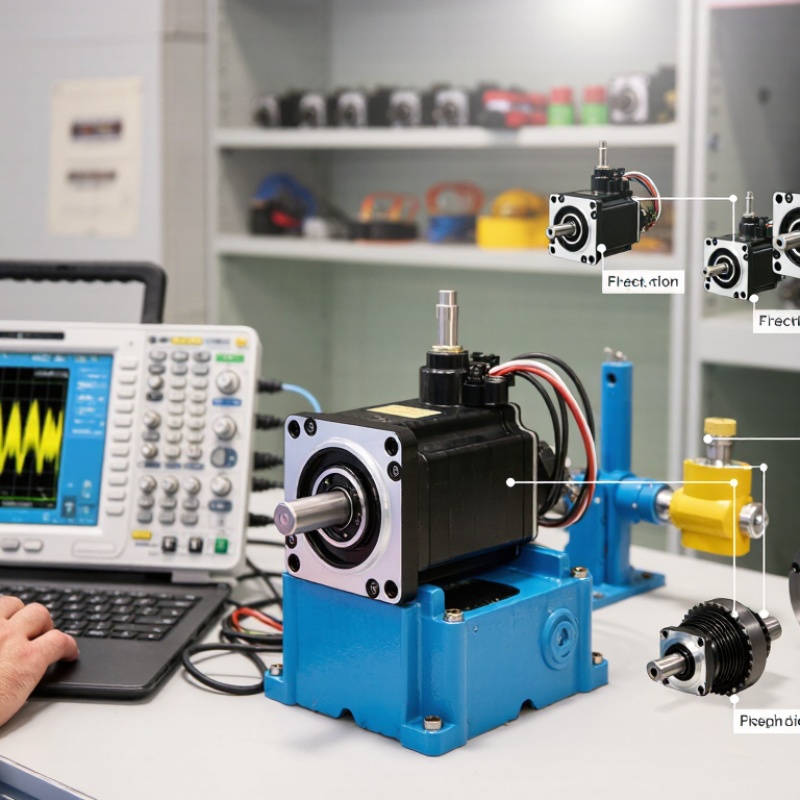
La respuesta dinámica del servomotor chino describe cómo alcanza, cambia o detiene una posición bajo una orden determinada. Una respuesta rápida no siempre significa mayor precisión. También importa la estabilidad.
Durante una prueba real, observe el tiempo de subida, el sobreimpulso y la oscilación cerca del objetivo. La inercia de la carga puede limitar el rendimiento más que el propio motor. También influyen en el par disponible, la resolución del codificador, la frecuencia de muestreo y la rigidez mecánica.
Una transmisión flexible almacena energía y produce vibraciones, especialmente durante aceleraciones bruscas. El ajuste de las ganancias proporcionales, integrales y derivadas debe adaptarse a la carga. Un valor excesivo puede generar ruido o movimientos repetitivos. La temperatura modifica ligeramente el comportamiento. Conviene medirla.
La experiencia de instalación muestra que los cables, acoplamientos y rodamientos también afectan la respuesta. Un montaje aparentemente correcto puede presentar holguras invisibles durante el giro. No existe un ajuste perfecto para todas las máquinas. A veces, reduzca un poco la velocidad para mejorar el resultado general. Esa decisión debe verificarse con datos, no con impresiones.
Consejos: registra posición, velocidad y corriente durante cada ensayo. Cambia un solo parámetro por vez. Comprueba la respuesta con carga fría y caliente. Si aparece oscilación, revisa primero la mecánica antes de aumentar las ganancias. El error también enseña.
En las pruebas de puesta en marcha, un servomotor chino puede mostrar retrasos aunque la velocidad nominal parezca correcta. La señal de posición debe observarse junto con la referencia. Un osciloscopio ayuda a localizar desfases, ruido y tiempos de respuesta irregulares. También conviene revisar el cableado, la puesta a tierra y la frecuencia de muestreo.
El diagnóstico empieza con movimientos lentos y cargas conocidas. Si aparecen oscilaciones, reduzca temporalmente la ganancia proporcional y ajuste la acción integral. Una ganancia excesiva produce vibraciones visibles en el eje. Una ganancia baja genera seguimiento perezoso. Mida el error durante aceleraciones, frenadas y cambios bruscos de dirección. No basta con probarlo sin carga.
Los errores de seguimiento suelen aumentar cerca del límite de par. Revise la inercia, la fricción y la rigidez mecánica. Un acoplamiento flexible puede parecer defectuoso cuando el problema está en la sintonía. En mi experiencia, cambiar parámetros demasiado rápido confunde el diagnóstico. Conviene registrar cada ajuste y repetir la misma trayectoria. A veces, la primera interpretación es equivocada. También debe comprobarse la resolución del codificador y el filtro de velocidad. Un filtro demasiado fuerte elimina el ruido, pero añade retraso. La respuesta mejora cuando el ajuste considera la máquina completa, no solo el motor.
¿Cómo mejorar la respuesta dinámica del servomotor chino?
Configuración gradual de los parámetros del controlador servo
Una respuesta dinámica estable comienza con datos reales, no con ajustes al azar. El informe World Robotics 2024, publicado por la Federación Internacional de Robótica, registró 541.302 robots industriales instalados en 2023. Esta expansión exige movimientos más rápidos, pero también un ajuste más disciplinado.
Registre la inercia de la carga, la velocidad máxima y el tiempo de posicionamiento. Después, configure una ganancia proporcional moderada en el lazo de posición. Aumente la ganancia del lazo de velocidad en pequeños pasos. Observe la oscilación, el ruido y el sobreimpulso mediante una gráfica del registrador interno. Sin prisa.
Una referencia práctica es mantener el sobreimpulso por debajo del 5% cuando la aplicación exige precisión repetitiva. Este valor debe validarse según la carga y el proceso. No es una regla universal. Los filtros de resonancia ayudan, aunque pueden retrasar la respuesta. Conviene probarlos únicamente después de corregir la rigidez mecánica y la holgura.
La norma IEC 61800-5-2 orienta la evaluación funcional de sistemas eléctricos ajustables. También resulta útil documentar cada cambio, incluyendo temperatura, carga y frecuencia de vibración. En pruebas reales, una ganancia excesiva puede parecer rápida durante unos segundos. Luego aparecen errores de seguimiento y calentamiento. Me ha ocurrido. A veces, reducir un 10% la ganancia produce un ciclo más estable y repetible.
Secuencia de ajuste práctica para una aplicación de control de posición mediante cambios incrementales de parámetros, aceleración controlada y verificación en cada etapa.
| Escenario | Objetivo de ajuste | Ganancia del bucle de posición (1/s) |
Ganancia del bucle de velocidad (Hz) |
Integral de bucle de velocidad (EM) |
Aceleración (m/s²) |
Tiempo de asentamiento (EM) |
Error máximo (recuentos) |
|---|---|---|---|---|---|---|---|
| 1 | Línea de base inicial con ganancias conservadoras | 25 | 80 | 20 | 1.0 | 180 | 42 |
| 2 | Aumentar la ganancia del bucle de velocidad para mejorar la rigidez. | 25 | 120 | 20 | 1.0 | 145 | 31 |
| 3 | Aumentar la ganancia del bucle de posición en pequeños incrementos. | 35 | 120 | 20 | 1.0 | 112 | 24 |
| 4 | Reduzca el retardo de seguimiento durante el movimiento a velocidad constante. | 45 | 150 | 18 | 1.0 | 86 | 18 |
| 5 | Aumentar la aceleración tras confirmar la estabilidad. | 45 | 150 | 18 | 2.0 | 94 | 21 |
| 6 | Ajuste fino de la acción integral para una precisión en estado estacionario. | 50 | 150 | 15 | 2.0 | 78 | 14 |
| 7 | Verificación final bajo carga de trabajo nominal | 50 | 150 | 15 | 2.0 | 82 | 16 |
Mejorar la respuesta dinámica de un servomotor chino exige revisar la mecánica antes de tocar los parámetros. Una base rígida reduce las vibraciones y evita movimientos imprecisos. Comprueba la alineación entre el eje del motor y la transmisión. Un acoplamiento forzado puede generar ruido, calor y errores de seguimiento. También conviene medir la inercia de la carga. Una carga demasiado pesada ralentiza la aceleración. Una carga demasiado ligera puede provocar oscilaciones. En pruebas reales, un pequeño juego mecánico suele pasar desapercibido al principio.
La carga debe moverse sin rozamientos irregulares. Lubrica según las especificaciones técnicas. No aumente la ganancia de forma brusca. Ajusta gradualmente la posición, la velocidad y la aceleración. Observe la respuesta con un osciloscopio o con el software de diagnóstico disponible. Revise la señal del codificador, la frecuencia de muestreo y la calidad del cableado. Una señal con ruido puede parecer un problema del motor. A veces no lo es. Conviene registrar varias pruebas, aunque los resultados no sean perfectos.
Consejos: fija límites de aceleración seguros. Usa cables separados para potencia y control. Verifica la puesta a tierra. Prueba primero sin carga y después con el mecanismo completo. Deja unos milisegundos de margen antes de alcanzar la posición final. Si aparece una vibración, reduzca la ganancia y revise la estructura. No todo se resuelve con ajustes electrónicos.
Mejorar la respuesta dinámica de un servomotor chino exige medir antes de modificar parámetros. En una prueba real, conviene registrar posición, velocidad y corriente con un osciloscopio o software de puesta en marcha. El tiempo de establecimiento, el sobreimpulso y el error de seguimiento revelan problemas distintos. Una carga con demasiada inercia suele producir vibración y retraso. No siempre es culpa del motor.
El World Robotics 2024 , publicado por la Federación Internacional de Robótica, registró 541.302 instalaciones de robots industriales durante 2023. Esta escalada confirma la presión sobre los sistemas servo: necesitan ciclos rápidos, repetibles y estables. En los ajustes finales, reduzca gradualmente la ganancia proporcional y aumente la integral solo cuando persista el error estacionario. Después, pruebo aceleraciones de 0,5 a 2 g . Un filtro de muesca puede eliminar una resonancia concreta, pero también puede volver lenta la respuesta. Ahí aparece una decisión incómoda: ganar velocidad o conservar margen de estabilidad.
Consejos: fije la carga mecánica antes de sintonizar. Verifique el acoplamiento, la holgura y la rigidez de la bancada. Compara diez ciclos consecutivos, no solo uno. La norma ISO 230-2 ayuda a evaluar la precisión y repetibilidad, aunque no sustituye una prueba térmica prolongada. Conviene revisar el resultado después de treinta minutos de operación; algunos ajustes parecen perfectos en frío y fallan después. Un error común es aceptar menos vibración sin comprobar el tiempo de ciclo.
Describe cómo alcanza, cambia o detiene una posición ordenada. Una respuesta rápida no siempre ofrece mayor precisión.
Registra posición, velocidad y corriente. Observa el tiempo de subida, el sobreimpulso y la oscilación final.
Una carga con mucha inercia puede retrasar el movimiento y causar vibraciones. A veces limita más que el propio motor.
Usa una ganancia proporcional moderada. Aumenta la ganancia de velocidad en pasos pequeños.
Menos del 5% sirve como referencia para tareas repetitivas. No es una regla universal.
Comprueba acoplamientos, holguras, cables, rodamientos y rigidez de la bancada. Revisa la mecánica antes de aumentar ganancias.
Úsalo después de corregir problemas mecánicos. Puede reducir una vibración concreta, pero también retrasar la respuesta.
Compara diez ciclos consecutivos. Revisa nuevamente después de treinta minutos, con la carga caliente.
A veces, una velocidad ligeramente menor mejora el resultado general. Debe comprobarse con datos, no solo con impresiones.
Cambiar varios parámetros simultáneamente confunde el diagnóstico. Yo también he ajustado demasiado alguna vez. Reducir un 10% ayudó.
Mejorar la respuesta dinámica de un servomotor requiere comprender cómo influyen la inercia de la carga, la rigidez mecánica, la fricción, la resolución de las señales y los parámetros del controlador. El proceso cómo mejorar la respuesta dinámica del servo motor comienza con un diagnóstico ordenado: observar retrasos, oscilaciones, sobreimpulsos y errores de seguimiento durante diferentes velocidades y aceleraciones. Estos síntomas ayudan a identificar si el problema proviene de una configuración inadecuada, una carga excesiva o una transmisión poco rígida.
La optimización debe realizarse gradualmente, ajustando la ganancia, la compensación y los filtros sin provocar inestabilidad. También conviene revisar el acoplamiento, la alineación, el equilibrio de la carga y la calidad de las señales de control. Finalmente, se deben realizar pruebas repetibles con distintos perfiles de movimiento, registrar el comportamiento y comparar los resultados. Los ajustes finales deben un equilibrio entre rapidez, precisión, estabilidad y bajo nivel de vibración, asegurando un funcionamiento confiable del sistema servo.
Bessey Motors