Comprender qué ocurre dentro de un motor BLDC ayuda a explicar la conmutación Hall sin perderse en diagramas. Tres sensores Hall detectan el paso de los imanes del rotor. Sus señales forman estados digitales que el controlador interpreta como posiciones. Con esa información, active pares de bobinas en una secuencia de seis pasos. En muchos diseños, el cambio sucede cada 60 grados eléctricos. El resultado es un campo magnético giratorio y un rotor que lo sigue. No es magia. Es sincronización.
Para entender “qué es la conmutación del sensor hall en motores sin escobillas”, conviene observar un motor real: los sensores están cerca del rotor, y sus señales llegan a la electrónica de control. Una conexión invertida o una lectura ruidosa puede causar tirones, vibración o pérdida de par. La secuencia exacta depende del motor y del controlador; Por eso, un diagrama genérico no siempre basta. Un osciloscopio puede revelar transiciones inesperadas. También deja preguntas.
El especialista en accionamientos eléctricos R. Krishnan es autor de trabajos técnicos sobre motores de imanes permanentes y sistemas BLDC. Como paráfrasis editorial de su enfoque —no como cita literal—, puede resumirse así: «La posición del rotor guía la secuencia de corriente que mantiene el giro». Esa idea orienta, pero no reemplaza las mediciones. La conmutación Hall suele facilitar el arranque y el control a baja velocidad, aunque introduzca sensores y cableado adicional. Ese detalle importa. En un diseño concreto, revise la alineación, la tabla de estados y el sentido de giro evita asumir que todos los motores respondan igual.
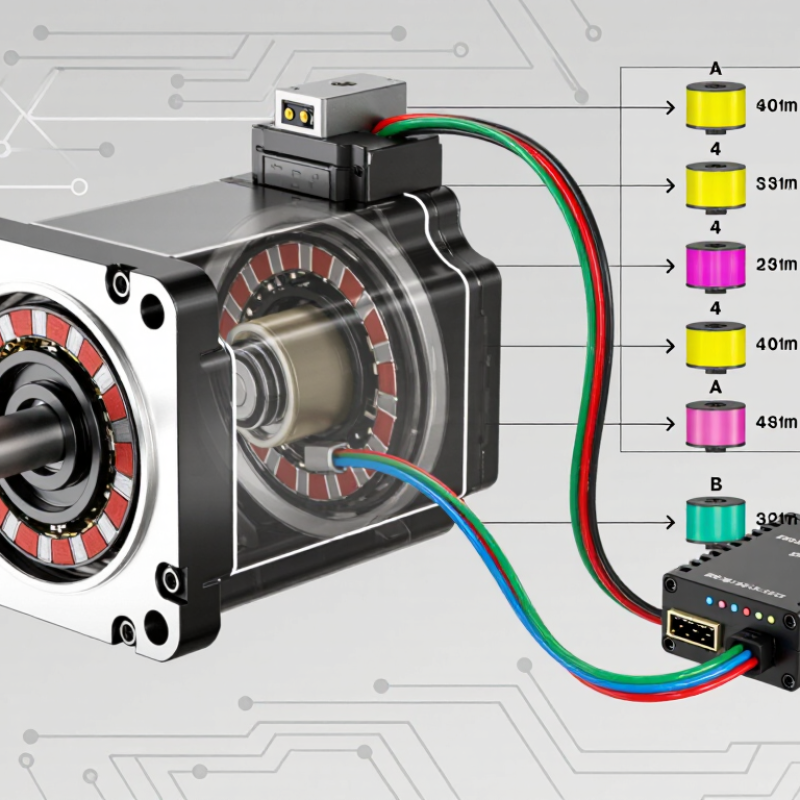
En un motor BLDC, los sensores Hall detectan los cambios del campo magnético creados por los imanes del rotor. Dentro de cada sensor, un elemento semiconductor produce una señal eléctrica cuando atraviesa su zona un campo magnético. Al girar el rotor, sus polos norte y sur pasan frente a los sensores y modifican esa señal.
El controlador interpreta los cambios como indicaciones de posición. Así decide cuándo alimentar cada fase de las bobinas y mantiene el giro del motor. La secuencia depende de la disposición de los sensores y de la configuración eléctrica; no todos los motores usan exactamente el mismo patrón. Es una lectura indirecta. El sensor no ve el rotor: responde al campo magnético que llega hasta él.
La precisión también depende del montaje. Una separación excesiva, una posición desajustada o interferencias eléctricas pueden alterar las señales. En la práctica, una conexión floja puede parecer una avería del sensor, detalle fácil de pasar por alto. Conviene revisar el cableado y comparar las señales mientras el eje gira lentamente. A veces basta eso. Si las transiciones aparecen tarde o en un orden irregular, el controlador puede conmutar mal y causar vibración o pérdida de par. También importa la temperatura: ciertos sensores cambian su respuesta fuera de su rango previsto.
| Aspecto | Cómo funciona | Importancia práctica |
|---|---|---|
| detección de posición magnética | Los sensores de efecto Hall detectan los cambios en el campo magnético producido por los imanes permanentes del rotor. A medida que el rotor gira, cada sensor cambia su señal digital cuando el campo magnético supera su umbral de conmutación. | Proporciona al controlador información discreta sobre la posición del rotor sin necesidad de contacto mecánico. |
| Disposición típica del sensor | Muchos motores BLDC trifásicos utilizan tres sensores Hall colocados para generar un código de tres bits distinto a medida que gira el rotor. Su separación suele seleccionarse para obtener un desplazamiento eléctrico de 60° o 120°. | La ubicación física exacta y el patrón de señal dependen del diseño del motor y no son necesariamente los mismos para todos los motores. |
| Ángulo eléctrico | El ángulo eléctrico avanza en proporción a la rotación mecánica y al número de pares de polos del rotor. Una revolución eléctrica corresponde a una secuencia completa de posiciones de los polos magnéticos. | Las transiciones Hall indican la posición eléctrica; el controlador debe tener en cuenta el número de pares de polos del motor al relacionar esto con la velocidad o el ángulo mecánicos. |
| Código Hall de tres bits | Tres salidas de sensores digitales proporcionan ocho posibles combinaciones binarias. En una configuración típica de seis pasos correctamente alineada, se utilizan seis combinaciones durante la rotación normal; 000 y 111 se suelen considerar estados inválidos. | Los códigos inválidos o inesperados pueden indicar problemas de cableado, sensores, alineación o señal, aunque el diagnóstico debe realizarse siguiendo la documentación del motor. |
| Secuencia de ejemplo | Una secuencia ilustrativa común es 001 → 101 → 100 → 110 → 010 → 011, y luego de vuelta a 001. Invertir la rotación invierte el orden. | Esto es un ejemplo, no una secuencia de código universal. La secuencia real depende de la ubicación del sensor, el cableado de fase y el orden de bits elegido. |
| Conmutación en seis pasos | Cuando cambia el código Hall, el controlador identifica el sector del rotor y selecciona un par de fases del motor correspondientes para que conduzcan, normalmente llevando una fase a un nivel alto y otra a un nivel bajo, mientras que la tercera fase deja sin alimentar durante ese paso. | Al cambiar el par de fases energizadas en el orden correcto, se crea un campo magnético giratorio en el estator que produce par motor. |
| Sincronización de la conmutación | En el control convencional de seis pasos, se produce un evento de conmutación en cada transición del estado Hall. El ciclo eléctrico de seis pasos contiene seis sectores, cada uno de los cuales abarca nominalmente 60° eléctricos. | La sincronización basada en el efecto Hall permite la sincronización básica del rotor, aunque proporciona menos detalles de posición que un codificador o un sensor de posición de alta resolución. |
| Control de velocidad | El controlador puede estimar la velocidad midiendo el tiempo entre las transiciones de Hall. La modulación por ancho de pulso (PWM) se utiliza comúnmente para regular el voltaje promedio aplicado al motor. | Las señales de Hall proporcionan tanto la sincronización de sectores como una base para la estimación de la velocidad, especialmente a velocidades moderadas y bajas. |
| Arranque y funcionamiento a baja velocidad | Los sensores Hall proporcionan información sobre la posición del rotor mientras este está parado o se mueve lentamente, a diferencia de los métodos sin sensores que a menudo dependen del voltaje generado por el movimiento del rotor. | Esto puede hacer que el arranque y el control a baja velocidad sean más fiables, siempre que los sensores y sus señales funcionen correctamente. |
| Acondicionamiento de señal | Las salidas Hall pueden requerir circuitos de polarización ascendente o descendente adecuados, compatibilidad de niveles de voltaje y filtrado o protección de entrada. La interfaz correcta depende de si la salida del sensor es de colector abierto, drenador abierto o push-pull. | Una correcta conexión eléctrica ayuda a prevenir transiciones erróneas y protege las entradas del controlador. |
| Nota importante sobre el diseño | La correspondencia entre el código Hall y la fase es específica de cada motor. Determine la secuencia y la relación de fase correctas a partir de los datos técnicos del motor o mediante un procedimiento de puesta en marcha adecuado; no asuma que una tabla de ejemplo se aplica a todos los motores BLDC. | Una asignación incorrecta puede provocar un funcionamiento irregular, una reducción del par motor, un exceso de corriente o una rotación en la dirección no deseada. |
Detectan cambios del campo magnético cuando los polos del rotor pasan frente a ellos. No ven el rotor directamente.
Las interpreta como una posición aproximada y decide cuándo alimentar las fases de las bobinas. La lectura es por sectores.
Se alimentan dos fases y se deja una tercera sin alimentar. Luego, el controlador cambia al siguiente par según la secuencia prevista. El orden varía.
El controlador usa PWM para regular la tensión aplicada. Así puede ajustar la velocidad, aunque no corrige por sí solo una señal Hall defectuosa.
El motor puede vibrar, perder fuerza o producir más ruido. A veces, el problema parece pequeño.
Revisa las conexiones y el cableado; una conexión floja puede parecer un sensor averiado. También compara las señales mientras el eje gira lentamente.
Una separación excesiva, una posición desajustada o interferencias eléctricas pueden cambiar las señales. La temperatura también importa; no siempre es fácil detectarlo.
Los sensores indican sectores, no una posición continua. Ese límite merece atención: quizá no baste con ajustar el cableado.
La conmutación Hall en motores BLDC utiliza sensores que detectan los cambios del campo magnético generado por el rotor. A partir de esas señales, el controlador identifica la posición del rotor y determina qué fases del motor deben activarse en cada instante. En otras palabras, la conmutación del sensor Hall en motores sin escobillas se refiere al uso de sensores Hall para orientar la secuencia de corriente según la posición detectada, sin depender de una estimación basada únicamente en la fuerza contraelectromotora.
El controlador interpreta las señales como una secuencia de estados y conmuta las fases de forma ordenada para mantener el giro. La sincronización entre la posición del rotor y la activación de las bobinas influye en la continuidad, la eficiencia y la respuesta del motor. Si la lectura o la temporización no son adecuadas, pueden aparecer vibraciones, ruido o una pérdida de rendimiento; cuando se coordinan correctamente, el motor gira de manera estable y controlada.
 Bessey Motors